Cách kết nối và điều khiển bộ rung: Hướng dẫn nối dây cho hoạt động, thụ động, áp điện và từ tính (2026)
Cách kết nối và điều khiển bộ rung: Hướng dẫn nối dây cho hoạt động, thụ động, áp điện và từ tính (2026)
Việc nối dây cho mạch còi có vẻ tầm thường cho đến khi nguyên mẫu đầu tiên im lặng, đặt lại bộ vi điều khiển hoặc đốt cháy bóng bán dẫn. Nguyên nhân khiến hầu hết các lỗi mạch còi xảy ra không phải do linh kiện - mà là do trộn lẫn các loại tín hiệu. Một bộ rung đang hoạt động muốn có DC ổn định; một còi thụ động muốn có sóng vuông; một phần tử áp điện hoạt động giống như một tụ điện trong khi cuộn dây từ tính sẽ tạo ra điện áp ngược khi tắt. Hướng dẫn năm 2026 này chỉ ra cách kết nối và điều khiển mạch còi một cách chính xác cho mọi gia đình thông thường, với cấu trúc liên kết mạch điều khiển thực, bảng khắc phục sự cố và thông số kỹ thuật MEIDI đã được xác minh.
Bài học chính
Ghép tín hiệu với loại.Một tiếng chuông hoạt động phát ra trên DC; một bộ rung thụ động cần có tín hiệu điều khiển từ xa hoặc sóng vuông bên ngoài. Cung cấp tín hiệu sai là nguyên nhân số 1 khiến mạch còi im lặng.
Tôn trọng sự phân cực của các bộ rung đang hoạt động.Đảo ngược dây dẫn và còi đang hoạt động có thể không bao giờ phát ra âm thanh hoặc có thể làm hỏng bộ dao động bên trong của nó.
Bảo vệ người lái xe.Bộ rung từ tính có tính cảm ứng - luôn thêm một diode flyback và sử dụng bóng bán dẫn khi dòng điện vượt quá mức mà chân GPIO có thể cung cấp.
Lái xe ở mức cộng hưởng cho âm lượng.Mọi bộ rung thụ động đều có tần số cộng hưởng (thường là 2,7–4 kHz); đầu ra cộng hưởng giảm mạnh.
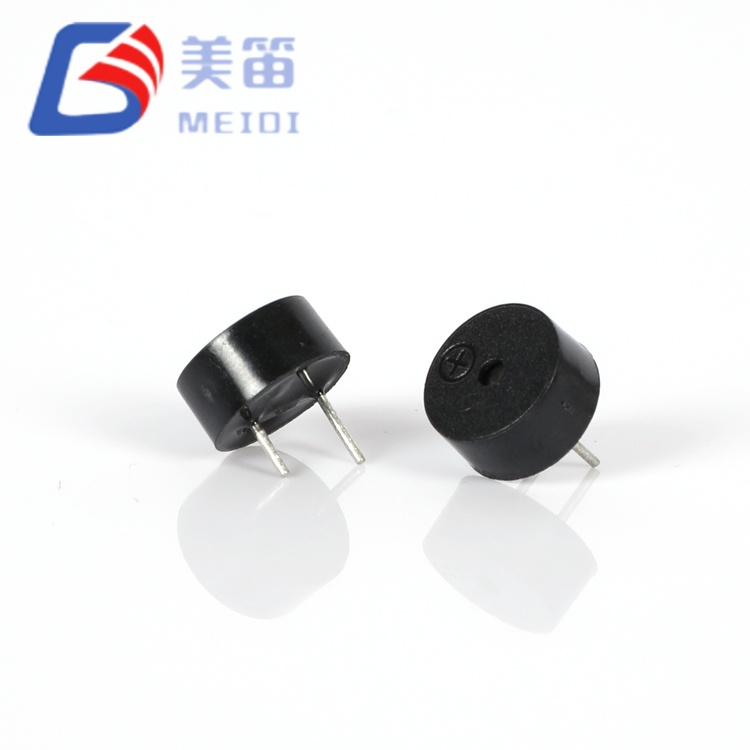
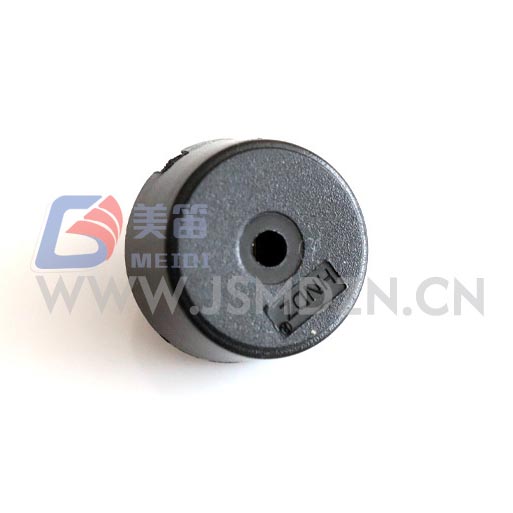
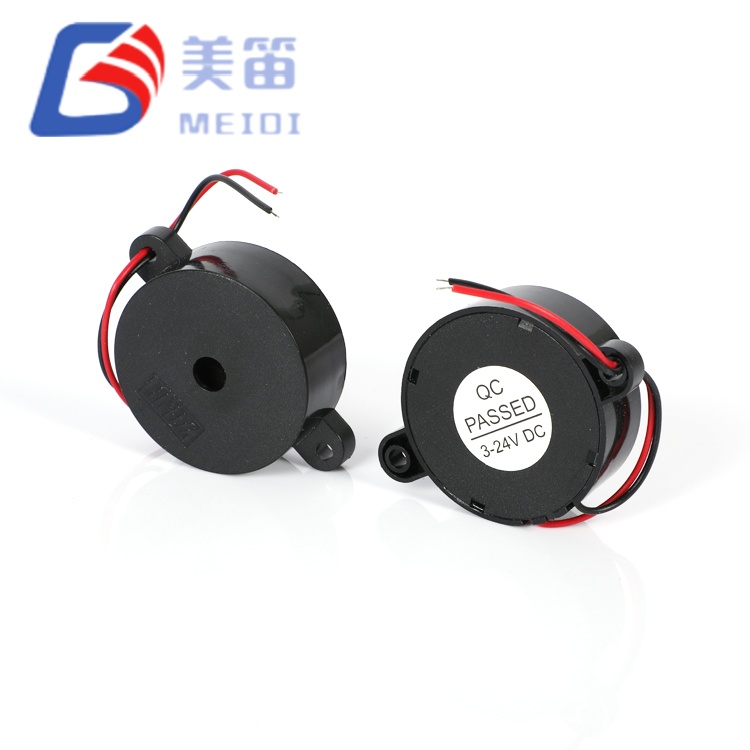
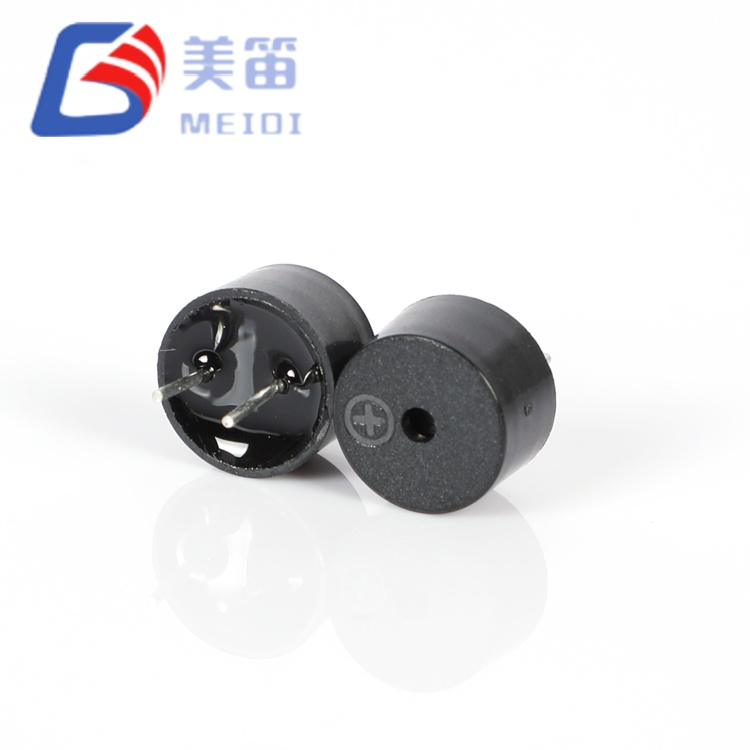
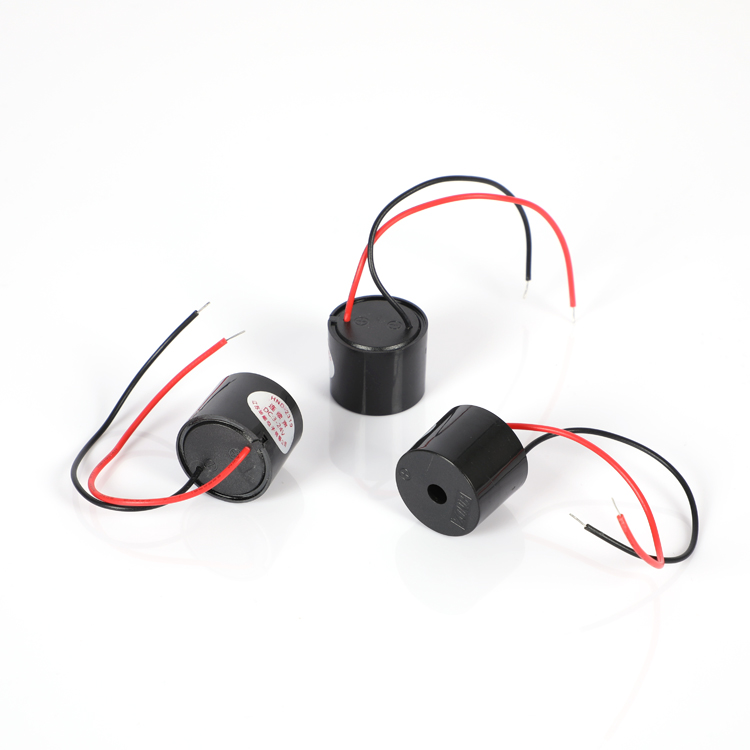
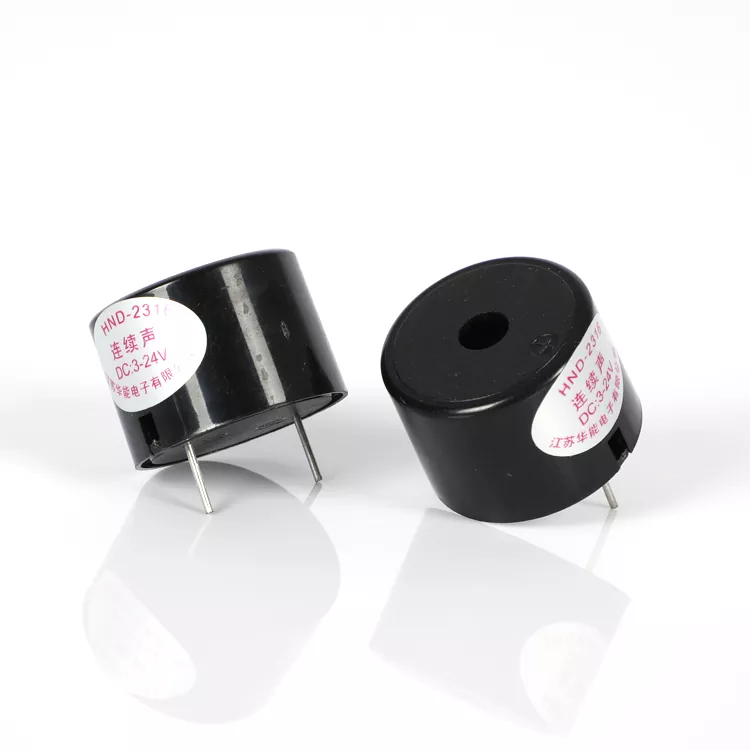
Quy tắc một hình ảnh cho các trang nhanh.Giữ bài viết nhẹ nhàng; một bức ảnh sản phẩm duy nhất là đủ để minh họa phần đó mà không làm chậm trang.
1. Sơ lược về các loại bộ rung: Chủ động và Bị động, Piezo so với Từ tính
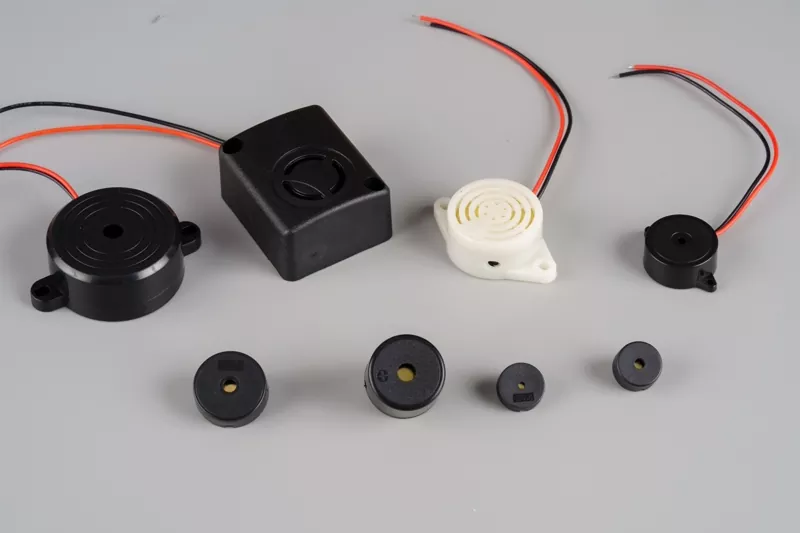
Trước khi bạn xây dựng bất kỳ mạch buzzer nào, hãy xác định những gì bạn thực sự có. Bốn họ hoạt động khác nhau trên băng ghế và hệ thống dây điện được quyết định bởi hai câu hỏi: nó có bộ tạo dao động tích hợp không và âm thanh được tạo ra bởi đĩa sứ hay cuộn dây?
Gia đình
Bộ dao động nội bộ?
tín hiệu ổ đĩa
Phân cực
Dòng điện điển hình
sử dụng tốt nhất
Piezo hoạt động
Đúng
điện áp một chiều
Phân cực (+ / -)
Rất thấp
Báo thức, hẹn giờ bằng âm cố định
Piezo thụ động
KHÔNG
Sóng vuông AC/PWM
Thường không phân cực
Thấp (1–10 mA)
Giai điệu, cảnh báo IoT
Từ tính hoạt động
Đúng
điện áp một chiều
Phân cực (+ / -)
Trung bình (<30 mA)
Phản hồi về thiết bị
từ tính thụ động
KHÔNG
Sóng vuông một nửa/toàn bộ
Phân cực (+ / -)
Cao hơn (<80 mA)
Báo động công nghiệp, SMD
Một cách rõ ràng để phân biệt chúng trên bàn làm việc: kết nối bộ phận với nguồn điện 5 V DC. Nếu nó phát ra tiếng bíp ngay lập tức thì nó đang hoạt động. Nếu nó im lặng, nó thụ động và cần một nguồn tần số - chính xác là cái bẫy khiến mạch rung đầu tiên trông như bị hỏng.
2. Những thứ bạn cần trước khi nối mạch còi
Một mạch còi đáng tin cậy được xây dựng từ một danh mục vật liệu ngắn, có thể dự đoán được. Bạn không cần nhiều nhưng mỗi phần đều có một công việc:
Còi- bộ chuyển đổi (áp điện hoặc từ tính, chủ động hoặc thụ động).
Nguồn điện- DC được điều chỉnh, thường là 3 V, 5 V hoặc 12 V, phù hợp với định mức của bộ phận.
Vi điều khiển hoặc chuyển đổi— Arduino, ESP32 hoặc một nút ấn đơn giản để chuyển tín hiệu.
Điện trở giới hạn dòng điện (100 Ω)— bảo vệ MCU GPIO khi điều khiển trực tiếp Piezo.
Bóng bán dẫn NPN (2N2222 / BC547) + điện trở cơ sở 1 kΩ- hoạt động như một công tắc cho các tải có dòng điện cao hơn.
Điốt hồi lưu (1N4148)- thiết yếu trên các cuộn dây từ tính để hấp thụ EMF ngược.
Breadboard, dây nhảy, đồng hồ vạn năng- để lắp ráp và xử lý sự cố.
3. Cách kết nối Bộ rung hoạt động (Piezo & Từ tính)
Một bộ rung đang hoạt động đã có sẵn bộ dao động của nó, vì vậy mạch rung chỉ là một công tắc nguồn. Cái bẫy là sự phân cực.
3.1 Đấu dây Piezo chủ động
Xác định dây dẫn dương (dây dài hơn hoặc dấu “+”). Kết nối nó với tín hiệu/VCC và dây dẫn âm tới GND. Trên Arduino, đặt mã pinCAOphát ra âm thanh,THẤPdừng lại. Không cần mã dao động - mạch bên trong sẽ hoạt động.
3.2 Dây từ chủ động
Áp dụng logic tương tự, nhưng bộ rung hoạt động từ tính sẽ thu được nhiều dòng điện hơn. Nếu nó được định mức dưới khoảng 30 mA, bạn thường có thể điều khiển nó từ chân GPIO thông qua điện trở 100 Ω; trên đó, hãy sử dụng một bóng bán dẫn để không làm quá tải bộ vi điều khiển. Dù bằng cách nào, hãy giữ đúng cực.
Tại sao còi hoạt động im lặng thường là vấn đề về cực
Nếu mạch còi của bạn sử dụng bộ phận hoạt động và không có gì xảy ra, hãy đổi dây dẫn. Chuông hoạt động được phân cực; đảo ngược chúng sẽ ngăn cản sự dao động và có thể làm hỏng IC bên trong. Ngược lại, phần thụ động thường hoạt động theo cả hai cách.
4. Cách Lái Bộ rung Thụ động (Piezo & Từ tính)
Bộ rung thụ động không có bộ dao động nên mạch rung phải tạo ra âm báo. Đây là lúc mà bộ tạo chức năng hoặc bộ tạo chức năng xuất hiện.
4.1 Ổ đĩa áp điện thụ động
Kết nối một dây dẫn với một chân có khả năng tạo ra xung điện xung và dây còn lại với GND. Sử dụngâm (pin, tần số, thời lượng)hoạt động trên Arduino hoặc tạo ra sóng vuông ở tần số cộng hưởng. Bởi vì áp điện là điện dung nên không cần điốt flyback và một điện trở nối tiếp là tùy chọn nhưng bảo vệ chân cắm.
4.2 Ổ đĩa từ thụ động
Một còi từ thụ động có tính cảm ứng. Dẫn nó bằng sóng vuông qua một bóng bán dẫn và đặt một diode flyback 1N4148 ngang qua cuộn dây (cực âm về phía dương). Nếu không có diode, từ trường sụp đổ sẽ làm tăng điện áp trở lại bộ vi điều khiển của bạn khi tín hiệu dừng.
5. Cấu trúc liên kết của bộ điều khiển mạch rung: GPIO, Transistor và Push-Pull
Cấu trúc liên kết ổ đĩa phù hợp phụ thuộc vào mức độ bạn cần cho mạch còi và mức độ nguồn có thể cung cấp.
Cấu trúc liên kết
Tốt nhất cho
Bộ phận chính
Dòng điện tối đa
dao động điện áp
GPIO trực tiếp
Piezo hoạt động dòng điện thấp / SMD
Chân MCU + điện trở 100 Ω
30 mA
Cung V
Trình điều khiển bóng bán dẫn
Còi thụ động hoặc 12–24 V
NPN (2N2222/BC547) + 1 kΩ base R + diode 1N4148
~600 mA
Cung V
Kéo đẩy (cầu H)
Đầu ra lớn nhất, báo động
2 bóng bán dẫn hoặc IC điều khiển TC4427
Cao
2× cung cấp V (≈ +6 dB)
Để có SPL tối đa, giai đoạn đẩy-kéo sẽ nhân đôi điện áp từ đỉnh đến đỉnh trên phần tử, giúp tăng gấp bốn lần công suất âm thanh và tăng thêm khoảng 6 dB. Đó là cấu trúc liên kết được sử dụng trong các chuông báo động ngoài trời và công nghiệp, nơi mỗi decibel đều có giá trị.
6. Đấu nối bộ rung SMD vào PCB
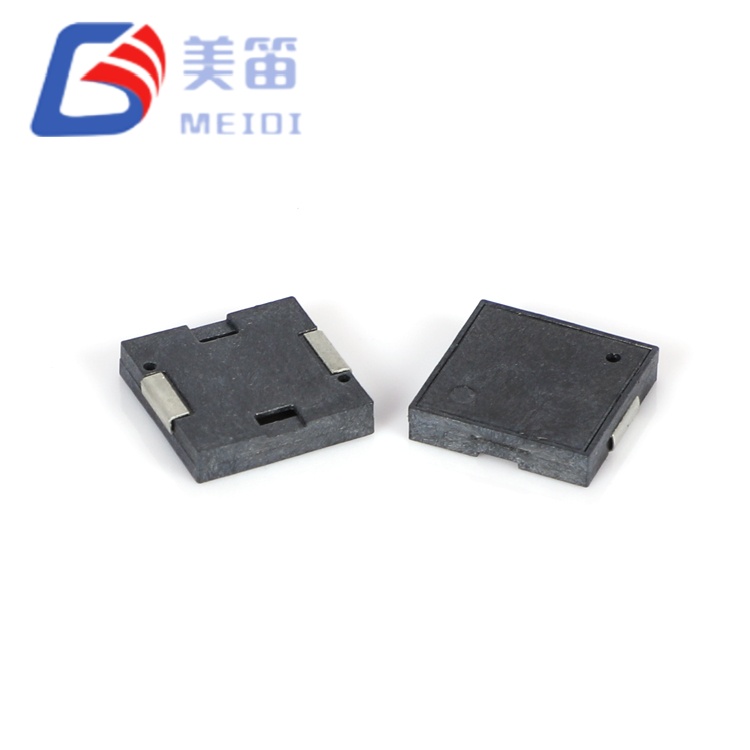
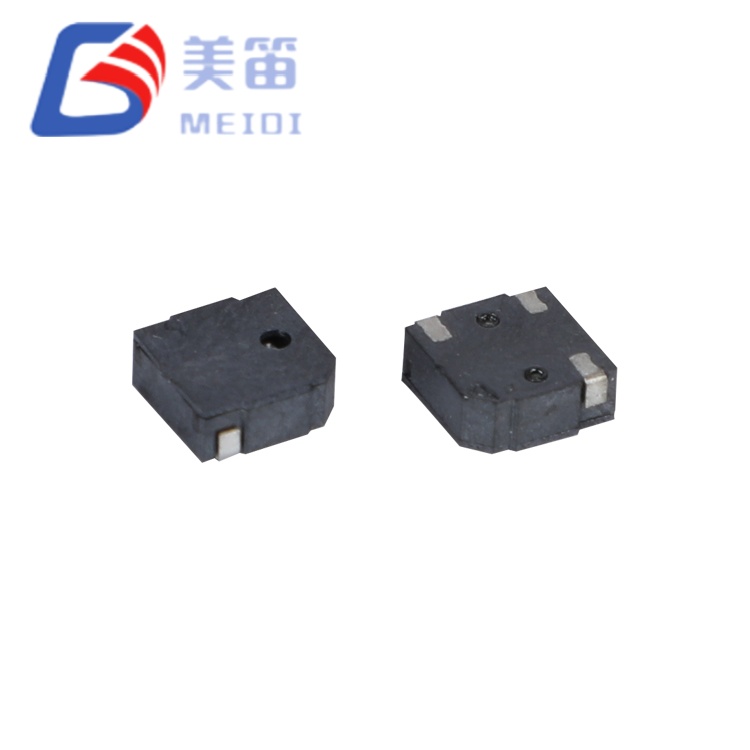
Bộ rung gắn trên bề mặt như MEIDI HN-9042W (SMD thụ động từ tính 9×4,2 mm) hoặc MLT-1230 (Piezo SMD) được đặt bằng cách gắp và đặt và chỉnh lại dòng với phần còn lại của bảng. Hai quy tắc giữ cho mạch còi đáng tin cậy trong sản xuất:
Thực hiện theo hồ sơ chỉnh lại dòng chảy.Các bộ phận Piezo và SMD từ tính rất nhạy cảm với nhiệt; ở trong nhiệt độ và thời gian cao nhất được đề nghị.
Hãy chú ý đến khoang âm thanh.Âm lượng phía sau bịt kín phía sau phần tử có thể tăng thêm 6–10 dB khi cộng hưởng, trong khi giá treo bảng phẳng có thể làm giảm nó. Kiểm tra lớp vỏ cuối cùng trước khi khóa bố cục.
7. Thông số kỹ thuật của bộ rung MEIDI thực
Bảng bên dưới sử dụng các tham số đã được xác minh từ danh mục hợp nhất MEIDI — không có giá trị ước tính. Đây là những bộ phận bạn thực sự sẽ đặt khi xây dựng mạch còi từ dòng sản phẩm của chúng tôi.
Hầu hết các lỗi trường trong mạch buzzer đều ánh xạ tới một danh sách ngắn các nguyên nhân. Sử dụng bảng này trước khi hoán đổi các bộ phận trong mạch còi.
triệu chứng
Có khả năng gây ra
Sửa chữa
Không có âm thanh nào cả
Chỉ cấp nguồn DC thụ động hoặc phân cực đảo ngược trên hoạt động
Sử dụngPWM cho thụ động; kiểm tra +/− khi đang hoạt động
Yếu hoặc yên tĩnh
Lái xe xa tần số cộng hưởng
Lái xe ở tần số cộng hưởng (2,7–4 kHz)
Chỉ nhấp chuột
Bộ rung hoạt động được điều khiển bởi âm thanh()/PWM
Cung cấp DC ổn định cho bộ rung đang hoạt động
Đặt lại MCU
Trở lại EMF từ cuộn dây từ / sự xâm nhập
Thêm diode flyback + nắp số lượng lớn; sử dụng bóng bán dẫn
Âm sắc bị bóp méo
Chu kỳ nhiệm vụ sai hoặc điện áp không phù hợp
sóng vuông 50%; trận đấu xếp hạng V
9. Những lỗi thường gặp làm hỏng mạch rung
Loại tín hiệu sai.Bị động cần tín hiệu dao động; nhu cầu hoạt động DC. Trộn chúng là nguyên nhân gây ra tiếng ồn im lặng phổ biến nhất.
Không có diode flyback trên các bộ phận từ tính.EMF phía sau của cuộn dây cuối cùng sẽ phá hủy chốt điều khiển.
Lái xe từ tính trực tiếp từ GPIO.Dòng điện vượt quá định mức an toàn của chân cắm - hãy sử dụng bóng bán dẫn.
Bỏ qua sự cộng hưởng.Một bộ rung thụ động được điều khiển ở tần số 500 Hz khỏi điểm cộng hưởng của nó có thể giảm 10–15 dB.
SMD quá nóng trong quá trình chỉnh lại dòng.Theo dõi hồ sơ hoặc phần tử sẽ khử cực.
10. Câu hỏi thường gặp
Tôi có cần một điện trở có còi Piezo không?
Bộ rung Piezo tiêu chuẩn là một tải điện dung và thường không cần điện trở giới hạn dòng nối tiếp như đèn LED. Một điện trở nhỏ 100 ohm giữa chân MCU và còi vẫn là cách tốt để bảo vệ GPIO. Bộ rung từ tính hút dòng điện ổn định và thay vào đó cần một diode flyback và thường là một bóng bán dẫn.
Tôi có thể kết nối còi trực tiếp với chân Arduino không?
Chỉ các bộ rung Piezo hoặc SMD hoạt động dòng điện thấp được định mức dưới khoảng 30 mA mới có thể được điều khiển trực tiếp từ chân GPIO. Bộ rung từ và loại thụ động cần nhiều dòng điện hơn phải sử dụng bóng bán dẫn NPN hoặc trình điều khiển MOSFET cộng với điốt flyback, nếu không bạn có nguy cơ làm hỏng bộ vi điều khiển.
Nên chọn còi chủ động hay thụ động?
Chọn một bộ rung đang hoạt động khi bạn chỉ cần một âm báo cố định và muốn nối dây đơn giản nhất — nó sẽ phát ra âm thanh ngay khi cấp nguồn DC. Chọn bộ rung thụ động khi bạn cần giai điệu, cường độ thay đổi hoặc mẫu cảnh báo vì nó được điều khiển bởi tín hiệu sóng vuông hoặc tín hiệu xung bên ngoài.
Tại sao còi thụ động của tôi chỉ nhấp chuột thay vì tiếng bíp?
Bộ rung thụ động chỉ tạo ra âm thanh khi nhận được tín hiệu dao động chẳng hạn như sóng vuông xung quanh. Nếu bạn cấp nguồn DC ổn định hoặc nếu nguồn điện bị tắt, bạn sẽ nghe thấy tiếng tách không có âm báo. Sử dụng hàm tone() hoặc bộ tạo tần số ở tần số cộng hưởng của bộ rung.
Một nhà sản xuất còi đáng tin cậy nên có những chứng nhận gì?
Đối với các thành phần cấp xuất khẩu, bạn nên tìm kiếm quản lý môi trường và chất lượng ISO 9001 và ISO 14001, cùng với việc tuân thủ RoHS và REACH để hạn chế chất độc hại. MEIDI giữ ISO 9001, ISO 14001, RoHS và REACH trên phạm vi áp điện và còi từ.
Cần xác minh thông số kỹ thuật cho thiết kế tiếp theo của bạn? MEIDI là nhà sản xuất còi ở Giang Tô với 15 năm kinh nghiệm xuất khẩu (nhà máy thành lập năm 2011), được chứng nhận ISO 9001, ISO 14001, RoHS và REACH.Yêu cầu bảng dữ liệu và báo giá →
Xem hoạt động của chuông MEIDI: LinkedIn:Haya Liu | Facebook:MEIDICòi
Chúng tôi sử dụng cookie để cung cấp cho bạn trải nghiệm duyệt web tốt hơn, phân tích lưu lượng truy cập trang web và cá nhân hóa nội dung. Bằng cách sử dụng trang web này, bạn đồng ý với việc chúng tôi sử dụng cookie. Chính sách bảo mật